


Pneumatischer Hilfsmanipulator
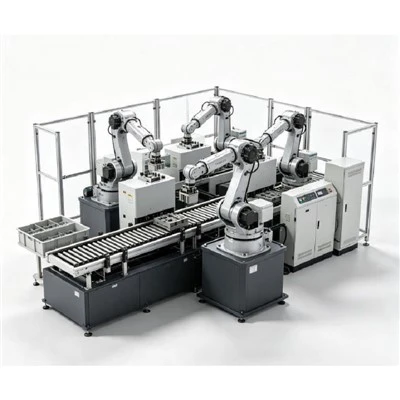
Der Manipulator mit pneumatischer Unterstützung ist für das wiederholte Heben, Übertragen, Positionieren und Drehen von Industriewerkstücken konzipiert. Durch die Verwendung eines ausgewogenen pneumatischen Systems stützt es die schwebende Last und ermöglicht dem Bediener gleichzeitig, den Arm mit minimalem Kraftaufwand direkt vom Handhabungspunkt aus zu führen. Es ist ideal für den sicheren Transport schwerer, unhandlicher oder hochwertiger Komponenten zwischen Maschinen, Vorrichtungen, Paletten und Arbeitsplätzen.
Das System wird auf Ihr spezifisches Werkstück und Ihren Handhabungsprozess abgestimmt. Tragfähigkeit, Arbeitsradius, Vertikalhub, Schwerpunkt, Greifart und Einbaulage werden bei der Auswahl gleichzeitig bewertet.
Technische Spezifikationen
|
Parameter |
Standardbereich/Spezifikation |
|
Tragfähigkeit |
30 – 300 kg (anpassbar bis zu 500+ kg) |
|
Arbeitsradius |
1.500 – 3.500 mm |
|
Vertikaler Strich |
1.000 – 2.000 mm |
|
Arbeitsluftdruck |
0,5 – 0,7 MPa |
|
Luftverbrauch |
30 – 120 Nl/min |
|
Armtyp |
Starrer Arm / Gelenkarm |
|
Montageart |
Bodensäule / Wandmontage / Feste Deckenmontage / Deckenschiene |
|
Drehwinkel |
360 Grad kontinuierlich / 180 Grad begrenzt |
|
Endeffektor |
Mechanische Klemme / Vakuum / Magnet / Haken / kundenspezifische Vorrichtung |
Wichtige technische Vorteile
Ergonomische Kraftreduzierung:Reduziert den manuellen Bedieneraufwand um bis zu 95 % und eliminiert praktisch Verletzungen des Bewegungsapparats.
Präzisionsplatzierung:Ermöglicht eine feine manuelle Touch-Steuerung für feinfühlige Ausrichtungen in engen CNC-Vorrichtungen oder Montageschlitzen.
100 % Arbeitszyklus:Betrieb ausschließlich mit Druckluft ohne elektrische Überhitzung oder Motorbetriebszyklusbeschränkungen.
Vielseitige Montageflexibilität:Anpassbar an Bodensäulen, feste Deckenhalterungen oder deckenmontierte Trolleyschienen.
Industrielle Anwendungen
Metallbearbeitung und CNC-Bearbeitung:Laden schwerer Gussteile, Wellen und Scheibenplatten in Bearbeitungszentren.
Automobilbau:Handhabung von Motorblöcken, Getrieben, Bremsbaugruppen und Karosserieteilen.
Gießerei & Spritzguss:Einsetzen schwerer Formen, Kernkästen und geschmiedeter Metallrohlinge.
Logistik & Lagerhaltung:Transport von Fässern, Kisten und schweren Kartonwaren zwischen Paletten und Förderbändern.
Schritt-für-Schritt-Handhabungsworkflow
Abholen:Der Bediener positioniert den Endeffektor über dem Werkstück und aktiviert den Greifmechanismus.
Pneumatische Waage:Das Sensorsystem passt den Luftdruck automatisch an, um das Gesamtgewicht der Ladung auszugleichen.
Ergonomischer Lift:Der Bediener hebt den Arm mit minimaler manueller Kraft (normalerweise weniger als 3 kg Kraftaufwand) an.
Geführter Transfer:Die Last wird sanft gedreht und durch den Arbeitsbereich geschwenkt.
Präzisionsposition:Der Bediener richtet das Bauteil im CNC-Spannfutter oder der Montagevorrichtung aus.
Sichere Freigabe:Die Freigabekontrollen werden nur aktiviert, wenn die Last vollständig von der Vorrichtung getragen wird, wodurch ein versehentliches Herunterfallen verhindert wird.
Armstrukturen: starr vs. gelenkig
|
Besonderheit |
Manipulator mit starrem Arm |
Gelenkarm |
|
Strukturelles Design |
Parallelgestänge mit starrer Vertikalführung |
Doppelt-gelenkige Schwenkarme |
|
Am besten für |
Hohe Drehmomentbelastungen, außermittiges Greifen, exakte Ausrichtung |
Flexible Bewegung, Hindernisse umgehen |
|
Typische Anwendungen |
Beladung von CNC-Drehmaschinen, Pressformen, horizontaler Einschub |
Palettierung, allgemeiner Transfer, enge Montagezellen |
|
Positionssteifigkeit |
Sehr hoch (verhindert das Kippen der Ladung) |
Hohe horizontale Freiheit, sanfte manuelle Bewegung |
Endeffektoren und Werkzeugoptionen
Mechanische Klemmen:Pneumatische Backen (innen oder außen) für bearbeitete Komponenten, Gussteile und Wellen.
Vakuumgreifer:Mehrbecher-Arrays für Glas, Blech, glatte Platten und Kartonverpackungen.
Magnetheber:Permanente oder elektro{0}}pneumatische Magnete für flache Stahlplatten und Roheisenmaterial.
Benutzerdefinierte Vorrichtungen:Mehrpunktgreifer mit integrierter manueller oder elektrischer 90-Grad-/180-Grad-Lastneigung.
Integrierte Sicherheitsfunktionen
Anti-Fallschutz (Luftverlust):Im Falle eines Ausfalls der Hauptluftversorgung halten Rückschlagventile den Kreislaufdruck aufrecht und halten die schwebende Last sicher an Ort und Stelle.
Sicherheitsfreigabeverriegelung:Verhindern Sie ein versehentliches Lösen des Werkstücks, während die Last noch in der Luft hängt.
Überlastbegrenzungsventile:Hebevorgänge verhindern, wenn das Werkstück die maximalen Sicherheitsschwellen überschreitet.
Feststellbremsen:Pneumatische Gelenkbremsen arretieren den Arm im Leerlauf oder bei Wartungsarbeiten.
Installation und strukturelle Anpassung
Montage der Bodensäule:Wird direkt auf Industriebetonböden (150 mm oder dicker Stahlbeton) verschraubt.
Wand-/Strukturhalterungen:Wird auf vorhandenen Stützsäulen der Anlage montiert, um Platz auf dem Boden zu sparen.
Überkopf-Fest-/Schienensystem:An Deckenportalrahmen aufgehängt oder entlang linearer Schienen für die Abdeckung mehrerer Stationen.
FAQ
Beliebte label: pneumatischer Hilfsmanipulator, Hersteller von pneumatischem Hilfsmanipulator in China, Fabrik, lagermontierter Manipulatorarm, flanschmontierter Manipulatorarm, Feuchtigkeitssensor-gesteuerter Manipulatorarm, Materialhandhabungs-Manikulatorarm, Pneumatischer Manipulatorarm, Zahnstangen- und Ritzelantrieb des Manipulatorarms
Ein paar
KostenloseDer nächste streifen
Pneumatischer Balancer-ManipulatorDas könnte dir auch gefallen



Anfrage senden